

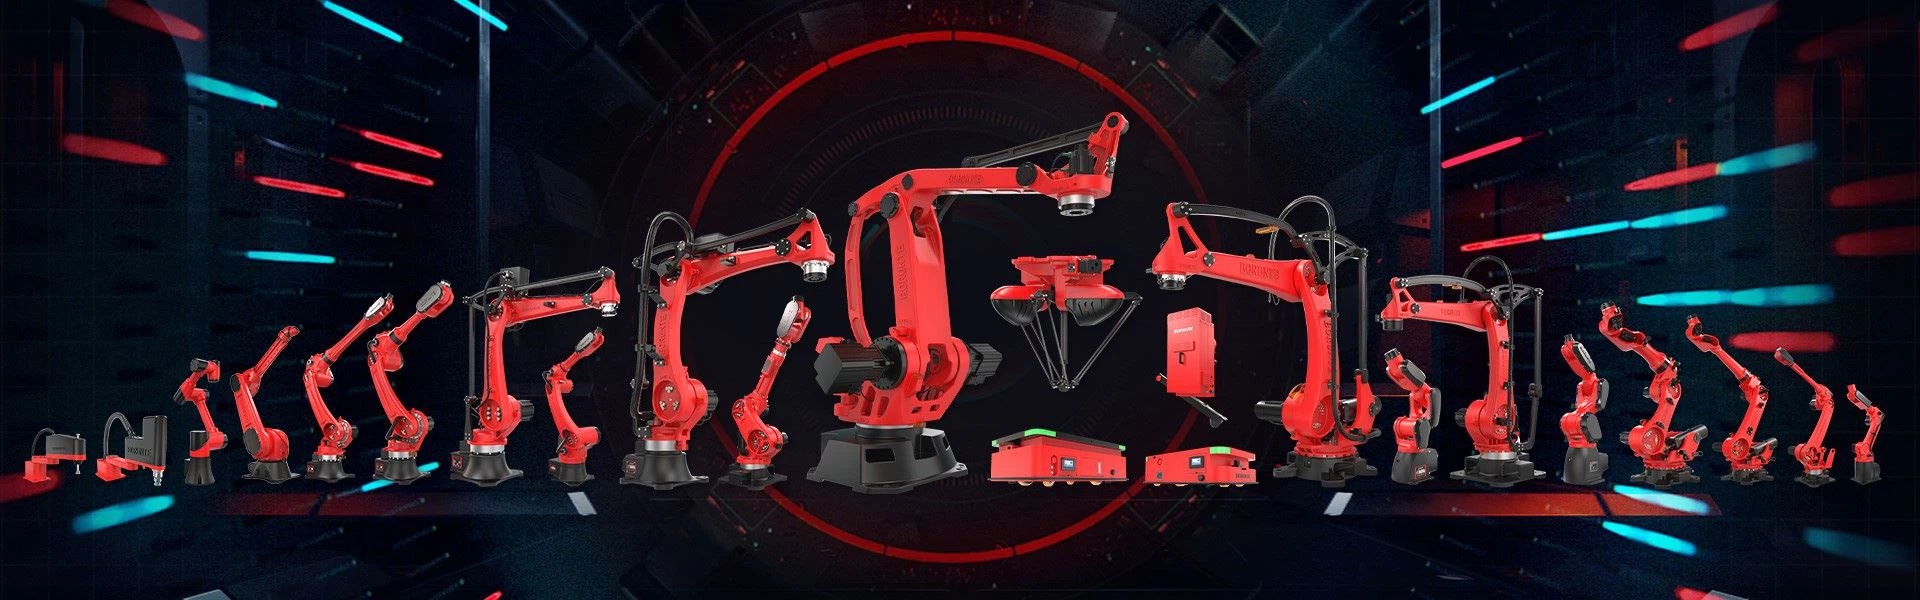
Sanoat robotlarining tizim komponentlari qanday? Ularning tegishli funktsiyalari qanday?
Robot - bu uch o'lchovli fazoda ko'proq erkinlik darajasiga ega bo'lgan va ko'plab antropomorfik harakatlar va funktsiyalarni amalga oshira oladigan mashina, sanoat roboti esa sanoat ishlab chiqarishida ishlatiladigan robotdir. Uning xarakteristikalari: dasturlashtiriladigan, antropomorfik, universal, elektromexanik integratsiya.
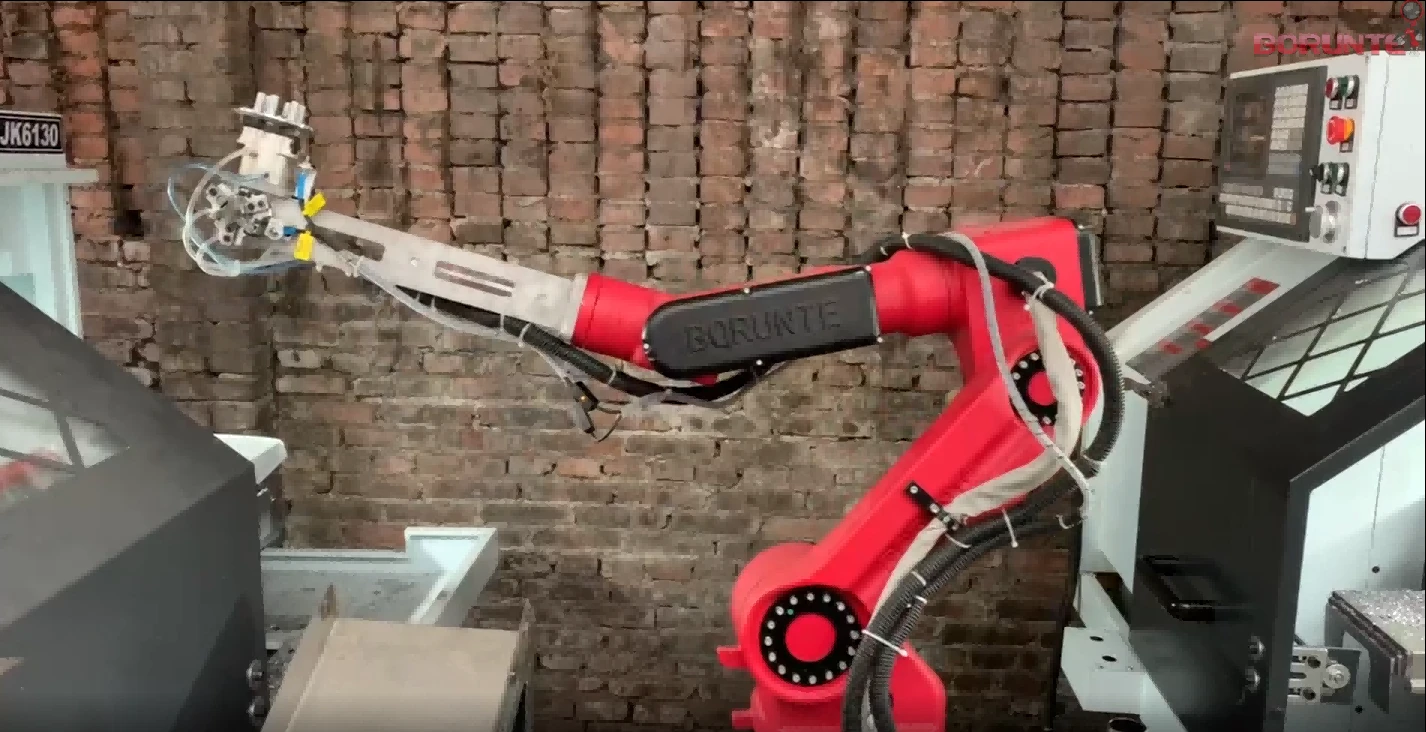
Sanoat robotlarining tizim komponentlari qanday?
1. Asosiy tanasi
Asosiy mexanizm - bu katta qo'l, kichik qo'l, bilak va qo'lni o'z ichiga olgan asos va amalga oshirish mexanizmi bo'lib, ko'p darajadagi erkinlik mexanik tizimini tashkil qiladi. Ba'zi robotlarda boshqa yurish mexanizmlari mavjud. Sanoat robotlari 6 yoki undan ko'proq erkinlik darajasiga ega. Bilak odatda 1 dan 3 gacha erkinlikka ega.
2. Drayv tizimi
Robotni ishga tushiradigan uzatish moslamasi. Quvvat manbaiga ko'ra, uni uchta toifaga bo'lish mumkin: gidravlik, pnevmatik va elektr. Talablarga ko'ra, haydovchi tizimi ushbu uchta misol bilan birlashtirilishi va qo'shilishi mumkin. Yoki bilvosita sinxron kamar, tishli poezd va vites kabi mexanik uzatish mexanizmlari orqali haydash. Drayv tizimi mexanizmning tegishli harakatini amalga oshirish uchun ishlatiladigan quvvat moslamasi va uzatish mexanizmiga ega. Uchta asosiy haydovchi tizimi o'ziga xos xususiyatlarga ega. Endi asosiy oqim elektr haydovchi tizimidir.
3. Boshqarish tizimi
Robotning ish yo'riqnomasi dasturiga va sensordan qaytariladigan signalga ko'ra, robotning aktuatori belgilangan harakat va funktsiyani bajarish uchun boshqariladi.
Narxlar nisbati yuqori bo'lgan mikro protsessor robot boshqaruvchilari uchun yangi rivojlanish imkoniyatlarini keltirib chiqaradi, bu esa arzon va yuqori funktsiyalarga ega bo'lgan robot kontrollerlarini ishlab chiqish imkonini beradi. Tizimning etarli hisoblash va saqlash hajmiga ega bo'lishini ta'minlash uchun robot boshqaruvchilari endi asosan kuchli ARM seriyali, DSP seriyali, POWERPC seriyali, Intel seriyali va boshqa chiplarni qabul qiladi.
4. Pertseptiv tizim
U ichki va tashqi muhit holati haqida ma'lumot olish uchun ichki sensor moduli va tashqi sensor modulidan iborat.
Ichki sensor: robotning holatini aniqlash uchun ishlatiladigan sensor (masalan, qo'llar orasidagi burchak), ularning aksariyati joylashuv va burchakni aniqlash uchun ishlatiladi. Xususan: pozitsiya sensori, joylashuv sensori, burchak sensori va boshqalar.
Tashqi sensor: robotning atrof-muhitini (masalan, ob'ektni aniqlash, ob'ektdan masofa) va holatini (masalan, qo'lga olingan ob'ekt sirpanib ketishini) aniqlash uchun ishlatiladigan sensor. U masofa sensori, ko'rish sensori, kuch sensori va boshqalarni o'z ichiga oladi.
Intellektual sensor tizimlaridan foydalanish robotlarning harakatchanligi, amaliyligi va aql-idrok standartlarini yaxshiladi. Insonning idrok tizimlari tashqi dunyo ma'lumotlariga mos keladi. Biroq, ba'zi litsenziyalangan ma'lumotlar uchun sensorlar inson tizimlariga qaraganda samaraliroq.
5. Oxirgi aktuator
Oxirgi effektor manipulyatorning oxirgi bo'g'iniga ulangan qismdir. Odatda ob'ektlarni ushlash, boshqa mexanizmlar bilan bog'lanish va kerakli vazifalarni bajarish uchun ishlatiladi.